Cuando frenar ya no basta: FSD quiere tomar el volante antes del impacto
Circulas por la AP-7, una furgoneta frena de golpe y el coche que viene detrás ya ocupa parte del carril izquierdo. Tu pie busca el freno, pero la física ha cerrado esa salida: detenerse a tiempo quizá sea imposible. En ese instante, FSD podría activarse aunque tú estuvieras conduciendo manualmente, elegir una trayectoria libre y girar para evitar el impacto. Tesla llama a esta nueva capa Automatic Collision Evasion. La promesa es enorme. También lo es la pregunta que deja sobre el asfalto: ¿cómo sabe una red neuronal que apartarse es realmente más seguro que frenar?
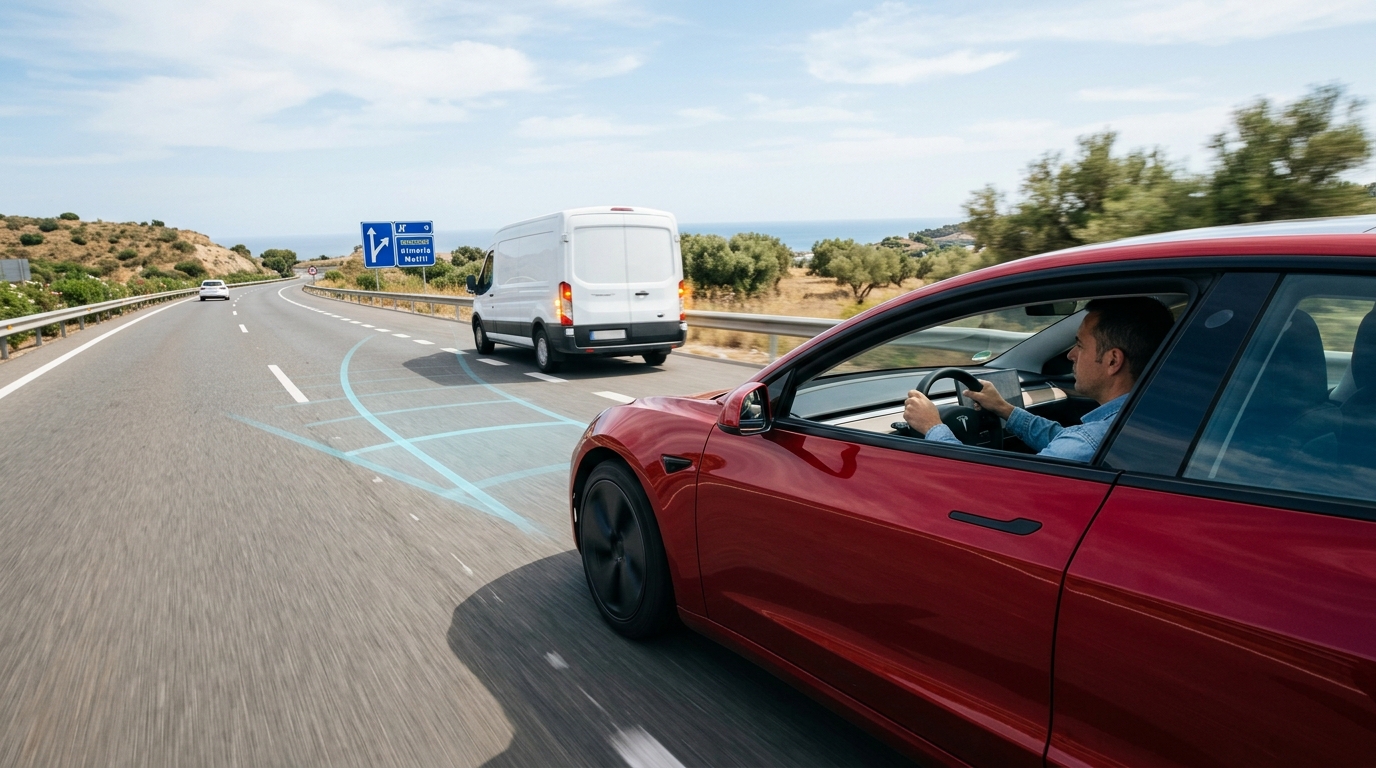
Imagen generada mediante inteligencia artificial.
La novedad: FSD aparece cuando el conductor no lo había activado
El 4 de septiembre de 2026, Tesla AI anunció FSD (Supervised) v14.3.9 con una nueva capa de seguridad activa. Según la compañía, FSD puede activarse por iniciativa propia cuando detecta una colisión inminente y considera que el frenado automático de emergencia —AEB, por sus siglas en inglés— podría no ser suficiente. Tesla añadió otros dos posibles disparadores: una distracción grave del conductor o una desconexión accidental de FSD.
Las notas registradas para la compilación 2026.27.5 describen dos grupos de escenarios durante la conducción manual: una colisión frontal que quizá no pueda evitarse solo frenando, y la detección de falta de atención o de una desactivación involuntaria. Esas notas identifican la función con HW4 y la rama completa de v14.3.9.
Conviene separar el hecho de la expectativa:
- Hecho: Tesla ha anunciado y empezado a desplegar esta función en la rama norteamericana de FSD v14.3.9.
- Hecho: el sistema puede pasar de vigilar en segundo plano a controlar el movimiento del vehículo durante una conducción manual.
- No anunciado: Tesla no ha confirmado su disponibilidad en España ni que forme parte de la versión europea homologada.
- Inferencia: la tecnología podría ser relevante para Europa, pero necesitaría una validación y un encaje regulatorio propios. No basta con traducir las notas de la versión.
No es una actualización menor. Hasta ahora, la relación era fácil de explicar: el conductor activaba FSD y debía supervisarlo. Con esta función, los papeles pueden invertirse durante unos segundos: el humano conduce y FSD lo supervisa desde el fondo.
Frenar es una decisión; esquivar es construir un futuro
El frenado automático de emergencia reduce velocidad en la trayectoria que el coche ya lleva. Es una intervención potente, pero conceptualmente acotada: detecta riesgo frontal, estima el tiempo hasta la colisión y aplica deceleración.
Una evasión lateral necesita resolver un problema bastante más difícil. Antes de mover el volante, el sistema debe contestar en décimas de segundo:
- ¿La colisión es realmente inevitable o el vehículo delantero volverá a moverse?
- ¿Cuánto espacio de frenado queda con esta velocidad, carga y adherencia?
- ¿Existe una trayectoria lateral físicamente alcanzable?
- ¿Hay una moto, un ciclista, un coche o una barrera dentro de esa trayectoria?
- ¿Qué harán esos usuarios cuando vean al Tesla desplazarse?
- ¿Puede estabilizar el vehículo después del primer giro sin provocar un segundo accidente?
El reto no es encontrar un hueco en una fotografía. Es predecir cómo evolucionará toda la escena durante los próximos segundos. La red debe combinar geometría tridimensional, velocidades relativas, límites de adherencia y comportamiento humano; después, el controlador tiene que convertir esa predicción en volante, freno y, quizá, acelerador.
Por eso la mejora de latencia anunciada para v14.3 importa más que el número de versión. Ya analizamos por qué ver antes y reaccionar antes son dos exámenes diferentes para FSD. En una maniobra evasiva, 200 milisegundos no son una cifra de laboratorio: a 120 km/h equivalen a casi siete metros recorridos.
Expectativa frente a realidad
Expectativa: «Si el obstáculo está delante, el coche se aparta»
En una demostración ideal, un vehículo se detiene, el carril contiguo está vacío y FSD dibuja una curva limpia alrededor del peligro. Parece una versión digital del reflejo de un piloto profesional.
Realidad: el carril “vacío” casi nunca está vacío de consecuencias
En España, una maniobra de emergencia puede encontrarse con una moto filtrándose entre carriles, una salida que empieza justo después, una mediana rígida o marcas provisionales de obras superpuestas a las antiguas. Incluso si la cámara detecta cada objeto, el sistema debe decidir cuál de varios riesgos es menos grave.
Imaginemos tres escenas:
Una retención repentina en la AP-7
La furgoneta de delante frena hasta casi detenerse. A la izquierda circula otro coche ligeramente retrasado; a la derecha comienza el arcén. Frenar puede terminar en alcance, pero cambiar de carril puede cerrar la trayectoria del vehículo adyacente. La solución segura quizá no sea escoger una sola acción, sino frenar con fuerza mientras se ocupa solo la parte libre del carril y se mantiene una ruta de recuperación.
Una moto en el ángulo muerto de la M-30
La cámara frontal ve el obstáculo, pero la decisión depende de la percepción lateral y trasera. Un falso hueco convertido en volantazo trasladaría el peligro desde los ocupantes del Tesla hacia un motorista mucho más vulnerable. La métrica correcta no puede ser únicamente «colisión frontal evitada»; debe incluir cualquier conflicto creado por la evasión.
Una calle estrecha con coches aparcados
En un pueblo, apartarse medio metro puede significar subir a la acera o dirigirse hacia una puerta que está a punto de abrirse. A baja velocidad, aceptar un golpe menor frenando puede ser preferible a una trayectoria lateral con peatones ocultos. La IA necesita distinguir entre evitar el impacto y minimizar el daño total.
Este último matiz separa un sistema de seguridad de una maniobra espectacular. La mejor intervención puede no parecer heroica. Puede ser una frenada que reduce mucho la energía del choque y mantiene el coche dentro de un espacio previsible.
El caso más incómodo: intervenir porque el conductor está distraído
Tesla también dice que el sistema puede activarse si detecta una distracción grave. Es una ampliación importante del problema.
Cuando existe una colisión inminente, el disparador es una amenaza exterior. Cuando el disparador es la mirada del conductor, el coche debe inferir su capacidad para responder. Mirar hacia el asiento trasero puede indicar distracción, pero también una comprobación breve con la vía despejada. Unas gafas de sol, el contraluz o una cámara interior parcialmente tapada pueden degradar esa estimación.
Además, «activar FSD» abarca más que corregir unos grados el volante. ¿Durante cuánto tiempo conserva el control? ¿Completa la maniobra actual? ¿Busca detenerse? ¿Qué acción devuelve el mando al conductor? ¿Cómo evita interpretar como recuperación un tirón instintivo y peligroso?
La interfaz debe resolver una paradoja: la persona puede estar distraída justo cuando el coche necesita explicarle que ha tomado el control. Una alerta genérica no basta. El conductor debería percibir de inmediato:
- por qué se produjo la intervención;
- qué controles está aplicando el coche;
- qué trayectoria intenta seguir;
- cómo recuperar el mando sin pelearse con el sistema;
- y qué debe hacer después de superar el peligro.
Aquí la línea azul de la pantalla deja de ser decoración. Como explicamos al estudiar la trazabilidad visual de la ruta de FSD, mostrar intención puede reducir una sorpresa; en una emergencia, debe hacerlo sin obligar a apartar la vista de la carretera.
Europa ya conoce la dirección de emergencia, pero no da un cheque en blanco
La regulación europea no parte de cero. El Reglamento nº 79 de Naciones Unidas define una función de dirección de emergencia (ESF) como aquella que detecta automáticamente una posible colisión y activa la dirección durante un tiempo limitado para evitarla o mitigarla. Exige, entre otras cosas, que la intervención solo comience ante riesgo de colisión, que el vehículo vigile el entorno correspondiente y que la maniobra no saque al coche de la carretera. También impone límites específicos sobre el cruce de marcas viales según el caso de uso.
El Reglamento nº 171 sobre DCAS cubre sistemas que asisten de forma sostenida en el control longitudinal y lateral. Obliga a documentar cómo se coordinan con otros sistemas de emergencia, a mantener la capacidad de intervención del conductor y a hacer que las maniobras sean predecibles y controlables. Para maniobras ordinarias iniciadas por el sistema, la versión vigente establece además que no deben comenzar durante un aviso de desconexión del conductor.
Automatic Collision Evasion mezcla conceptos que el regulador suele separar:
- una evasión de emergencia ante un choque inminente;
- una respuesta a falta de atención del conductor;
- y la activación temporal de una pila de conducción sostenida como FSD.
No podemos concluir con la información pública si Tesla homologaría la función como ESF, como parte de DCAS, como función de mitigación de riesgo o mediante una combinación concreta. Esa clasificación dependerá de su alcance real, duración, disparadores, capacidad de cambiar de carril y estrategia para devolver el control. La semejanza funcional no equivale a una homologación automática.
Este es el punto donde el debate europeo resulta útil. No pregunta solo si la IA evitó el obstáculo en un vídeo. Pregunta cuál era su frontera operativa, qué otras salidas evaluó, cómo se evita una activación falsa y quién conserva autoridad sobre el vehículo en cada milisegundo.
Qué tendría que demostrar Tesla antes de traerlo a España
Una función diseñada para casos raros no puede validarse únicamente acumulando kilómetros tranquilos. Necesita escenarios dirigidos, simulación y datos de flota que revelen tanto aciertos como intervenciones innecesarias.
1. Un mapa público de disparadores y límites
Tesla debería explicar velocidades, tipos de obstáculo, disponibilidad por hardware, condiciones de visibilidad y acciones posibles. El conductor necesita saber si el coche puede cruzar una línea, entrar parcialmente en el arcén o continuar conduciendo después de esquivar.
2. La tasa de falsos positivos, con severidad
Una falsa alerta molesta. Una falsa frenada puede provocar un alcance. Una falsa maniobra lateral puede invadir la trayectoria de una moto. No basta con publicar cuántas veces se activó la función: hay que clasificar por qué se activó, qué ordenó y qué riesgo creó o evitó.
3. Pruebas españolas, no una extrapolación
La matriz debería incluir motos entre carriles, obras con líneas contradictorias, arcenes discontinuos, túneles, lluvia intensa, sol bajo y calles estrechas con oclusiones. El propio manual español de Tesla sobre asistencia anticolisión advierte que lluvia, niebla, luz intensa, cámaras obstruidas y marcas degradadas pueden afectar a estas funciones. Son precisamente las condiciones que una evasión no puede descubrir por primera vez en manos de clientes.
4. Registro reconstruible de cada intervención
Después de una maniobra, el propietario y la autoridad deberían poder saber qué detectó el sistema, qué riesgo estimó, cuándo tomó el control, qué órdenes aplicó y cómo respondió el conductor. Sin ese registro, un éxito es una anécdota y un fallo se convierte en una disputa opaca.
5. Una devolución de control inequívoca
La transición no termina cuando desaparece el obstáculo. El coche debe estabilizarse, comunicar su estado y devolver el control sin ambigüedad. Si el conductor sigue incapacitado, la estrategia lógica no es continuar el viaje como si nada, sino alcanzar una condición segura definida y verificable.
Lo que esta función cuenta sobre el futuro de FSD
Tesla está dejando de tratar FSD como un modo que simplemente está encendido o apagado. La misma inteligencia puede conducir de forma sostenida, asistir en segundo plano y emerger solo cuando estima que la persona ya no dispone de una salida segura. Esa arquitectura se acerca a una idea más general: un modelo que comprende la escena y distribuye su capacidad entre comodidad y seguridad.
Es también un paso hacia sistemas con más iniciativa. Una red capaz de elegir una trayectoria evasiva está tomando una decisión táctica bajo incertidumbre, no ejecutando una regla fija de «objeto delante, frena». Esa capacidad puede salvar vidas. Pero cuanto mayor es la iniciativa, mayor debe ser la trazabilidad.
Europa no debería exigir que la IA sea infalible; ningún conductor lo es. Sí debería exigir que el riesgo residual sea medible, que las intervenciones falsas estén acotadas y que cada actualización conserve el comportamiento homologado. Ya vimos al analizar los datos europeos de seguridad de FSD que un gran número de kilómetros no sustituye la distribución de casos difíciles.
Takeaway: el volante de emergencia necesita más pruebas que magia
Automatic Collision Evasion es una de las ideas más interesantes de FSD v14.3.9 porque traslada la inteligencia de conducción a un momento en el que FSD ni siquiera estaba activo. Si funciona como promete, puede convertir una colisión inevitable al frenar en una trayectoria recuperable. Ese es un avance real, no una función cosmética.
Pero el examen decisivo no será ver al coche esquivar una caja en una pista cerrada. Será comprobar que detecta la moto que ocupa la única salida, rechaza el hueco falso, conserva la estabilidad y explica al conductor qué acaba de hacer. En España, donde autopistas densas, obras, motos y carreteras estrechas pueden coincidir en pocos kilómetros, elegir no girar será a veces tan inteligente como girar.
¿Aceptarías que FSD tomara el volante durante una conducción manual si Tesla publicara los límites y los datos de falsas intervenciones? Cuéntanos qué escenario español debería probarse primero y sigue el blog: separaremos cada demostración llamativa de la evidencia que necesita para llegar a nuestras carreteras.
Fuentes y lecturas relacionadas
- Tesla AI: anuncio de FSD (Supervised) v14.3.9 y su nueva capa de seguridad activa, 4 de septiembre de 2026.
- Not a Tesla App: notas de la compilación 2026.27.5 y descripción de Automatic Collision Evasion.
- Tesla: manual español del Model 3 sobre asistencia anticolisión y sus limitaciones.
- EUR-Lex: Reglamento nº 79 de Naciones Unidas sobre equipos de dirección y funciones de emergencia.
- EUR-Lex: Reglamento nº 171 de Naciones Unidas sobre sistemas de asistencia al control del conductor.