El zorro que rompe la red neuronal: FSD 14.3.12 aprende lo raro, pero España exige no dar el volantazo
Son las 20:17 en una carretera convencional de Castilla y León. El asfalto está húmedo, la luz cae y un zorro sale de la cuneta cuando ya no queda tiempo para debatir. Frenar puede salvarlo. Girar medio metro puede mandar el coche al carril contrario. FSD 14.3.12 dice haber aprendido mejor estos casos raros; la pregunta española es si también ha aprendido que, a veces, la maniobra más inteligente consiste en no esquivar.
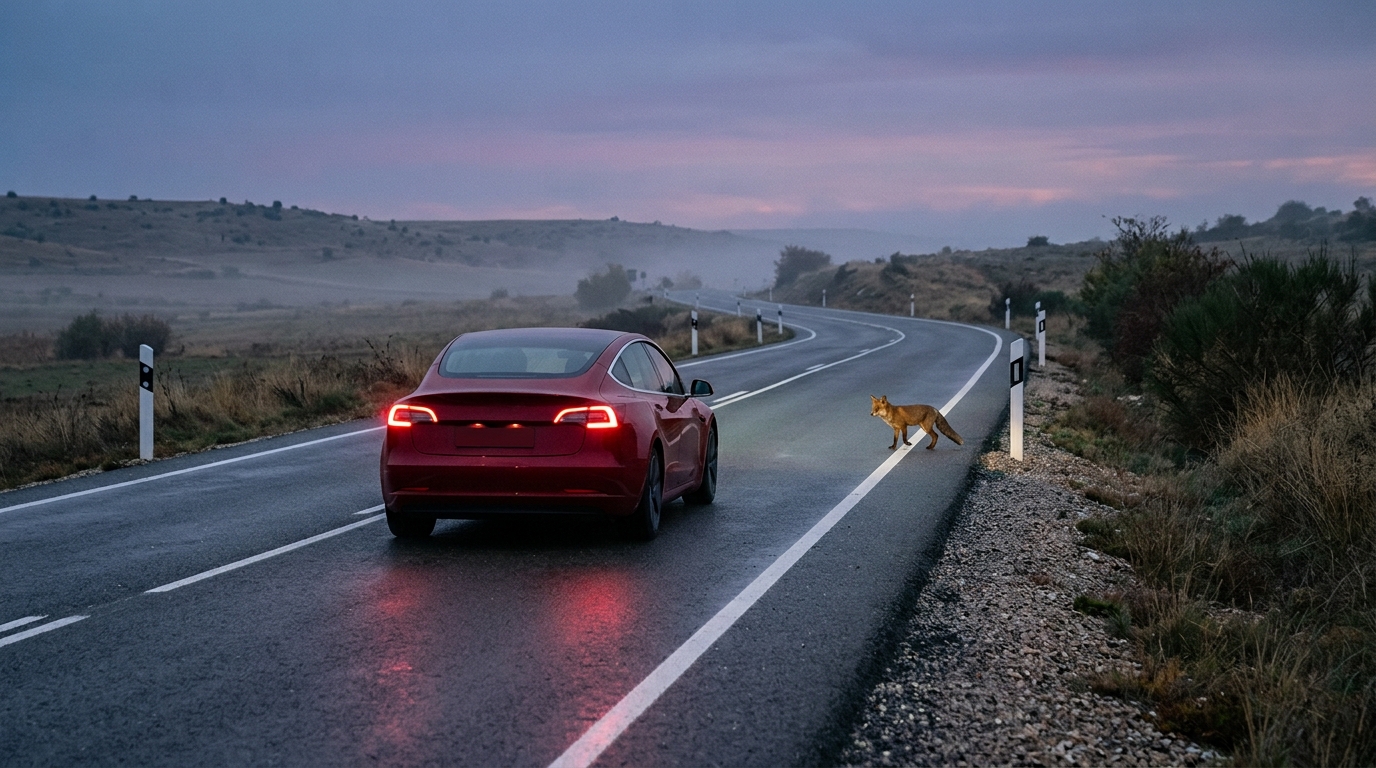
Imagen generada mediante inteligencia artificial.
La novedad: Tesla entrena lo que casi nunca aparece
La compilación 2026.38.5, detectada el 10 de octubre de 2026 en Norteamérica, incorpora FSD (Supervised) v14.3.12 para HW4. Las notas mostradas en los vehículos y recopiladas por Not a Tesla App incluyen una frase especialmente interesante: Tesla ha concentrado parte del aprendizaje por refuerzo en ejemplos difíciles para mejorar el comportamiento ante animales pequeños, añadiendo recompensas orientadas a una seguridad más preventiva.
No es un anuncio de disponibilidad en España. Tampoco conocemos cuántos encuentros se usaron, qué especies contenía el conjunto de entrenamiento ni cuánto mejoró la tasa de detección o de colisión. La propia página sitúa esta rama en Norteamérica y la disponibilidad final depende de hardware, región y homologación.
Pero la dirección técnica sí importa. Un coche puede recorrer miles de kilómetros entre carriles perfectos y semáforos previsibles sin demostrar qué hará cuando un cuerpo pequeño, rápido y parcialmente oculto irrumpe en su trayectoria. Tesla está diciendo que ya no basta con entrenar la conducción nominal: hay que buscar deliberadamente la cola larga, llevarla al entrenamiento y enseñar a la red a preferir una respuesta segura.
Eso convierte una línea del changelog en una pregunta mucho mayor: ¿cómo se recompensa a una IA por proteger a un animal sin castigar a las personas que viajan dentro del coche ni a quien viene de frente?
España no ofrece un caso de laboratorio
La fauna en la calzada puede parecer un episodio excepcional hasta que se observa la estadística. La DGT registró 36.087 siniestros con animales en 2024, alrededor de un tercio de los siniestros notificados en vías interurbanas. El 88 % se concentró en carreteras convencionales. Aunque el 98 % produjo solo daños materiales, hubo ocho personas fallecidas y 58 heridas hospitalizadas.
Las cifras incluyen animales de tamaños muy distintos y no permiten trasladar directamente el resultado a un zorro como el de nuestra escena. Sí revelan algo esencial para FSD: un suceso puede ser raro en la experiencia de un conductor individual y, al mismo tiempo, formar una categoría nacional enorme.
Además, el escenario español acumula dificultades que se potencian entre sí:
- cunetas con vegetación que ocultan al animal hasta el último instante;
- carreteras sin iluminación y con curvas que reducen la distancia visible;
- lluvia, niebla o sol bajo que degradan contraste y textura;
- firme irregular, gravilla o humedad que cambian la distancia de frenado;
- y tráfico en sentido contrario que puede convertir una evasión lateral en un choque mucho más grave.
La DGT ya identifica tramos con especial frecuencia de incidentes viales con implicación de animales —los TEFIVA— y trabaja para integrarlos en DGT 3.0, de modo que los navegadores puedan advertir del riesgo en tiempo real. Para una IA de conducción, ese dato previo podría ser tan valioso como ver al animal: permite bajar la velocidad antes de que la cámara tenga algo que detectar.
Ver un zorro no es comprender el riesgo
En una fotografía detenida, el problema parece sencillo: localizar el animal y dibujar una caja a su alrededor. En movimiento, FSD necesita resolver varias tareas encadenadas en unas décimas de segundo.
1. Separar un animal de una sombra
A distancia, un zorro ocupa pocos píxeles. Su color puede confundirse con tierra seca; una bolsa arrastrada por el viento también cambia de forma y dirección. La red debe detectar algo antes de tener una imagen limpia, pero no puede frenar con violencia cada vez que una sombra se mueve en el arcén.
El reto no es maximizar detecciones sin más. Es equilibrar falsos negativos —no ver un animal real— y falsos positivos —interpretar como animal un objeto inocuo—, porque ambos pueden crear peligro.
2. Predecir una intención que no sigue las reglas humanas
Un coche suele mantener su carril. Un peatón ofrece pistas corporales relativamente legibles. Un animal asustado puede detenerse, retroceder o cruzar de golpe. La trayectoria reciente no basta para extrapolar la siguiente.
Por eso la visión debe alimentar una distribución de futuros posibles, no una única línea. Si existe una probabilidad relevante de irrupción, reducir velocidad pronto compra tiempo sin necesidad de esperar a que el peligro sea seguro. Esa es la parte verdaderamente «proactiva» que sugieren las notas de Tesla.
3. Elegir entre frenar, mantener o girar
La decisión depende del tamaño del animal, la velocidad, la adherencia, la distancia disponible y todo lo que rodea al coche. Ante un animal pequeño, un volantazo puede generar más daño que el impacto que intenta evitar. Ante uno grande, reducir energía y conservar el control resulta crítico para los ocupantes.
La recomendación general de la DGT cuando el impacto es inminente es clara: frenar a fondo y no dar volantazos, porque invadir el carril contrario o salir de la vía puede producir consecuencias peores. En una explicación más reciente sobre frenadas de emergencia, Tráfico resume el orden correcto: reducir primero la velocidad al máximo y, solo si es necesario, cambiar la trayectoria de forma controlada.
Una red neuronal no debería recibir una recompensa simplista por «no tocar al animal». Necesita valorar el riesgo total de la escena: personas, otros vehículos, estabilidad, espacio de escape y gravedad probable de cada desenlace.
Aprendizaje por refuerzo: enseñar una preferencia, no una regla
El aprendizaje por refuerzo permite entrenar comportamientos asignando recompensas y penalizaciones a sus resultados. En términos muy simplificados, el modelo prueba decisiones dentro de millones de escenarios y aprende qué secuencias producen mejores resultados según la función objetivo.
Para la fauna, esa función podría considerar —sin que Tesla haya publicado su fórmula— variables como:
- detectar el riesgo con anticipación;
- reducir velocidad con suavidad cuando todavía hay margen;
- evitar una colisión si existe una trayectoria segura;
- mantener el vehículo estable y dentro de la calzada;
- no crear un conflicto con tráfico contrario o usuarios vulnerables;
- y minimizar la energía del impacto cuando evitarlo ya no es posible.
La ventaja frente a una regla rígida es que la red puede aprender gradaciones. «Animal delante» no activa siempre la misma orden: una liebre junto a la cuneta a 40 km/h, un perro quieto en una calle de pueblo y un jabalí que ocupa el carril a 90 km/h exigen respuestas diferentes.
El riesgo aparece cuando la recompensa representa mal el objetivo. Si premia demasiado evitar el contacto, la red puede sobrevalorar una maniobra lateral. Si castiga demasiado cualquier frenada intensa, puede reaccionar tarde. Y si los ejemplos difíciles no contienen carreteras estrechas, humedad o tráfico frontal, el modelo puede aprender una solución brillante para California que no sobreviva a Soria.
Expectativa frente a realidad
Expectativa: «La IA ve antes que el humano»
Las cámaras nunca parpadean y pueden vigilar simultáneamente varios campos de visión. En condiciones favorables, una red bien entrenada puede detectar un patrón pequeño antes de que el conductor lo identifique conscientemente.
Realidad: ver antes no garantiza decidir mejor
Un píxel extra no determina si hay que frenar o girar. La decisión segura exige conocer la adherencia, la geometría de la vía, el tráfico lateral y la incertidumbre sobre el movimiento del animal. Ya explicamos en nuestro análisis sobre visibilidad y latencia de FSD v14.3 por qué percibir antes y reaccionar antes son exámenes diferentes.
Expectativa: «Más ejemplos resuelven la cola larga»
Buscar eventos raros en la flota y convertirlos en entrenamiento es una estrategia potente. Cada encuentro puede alimentar simulaciones y variaciones que serían imposibles de recopilar físicamente.
Realidad: la rareza no tiene final
Un zorro de noche no cubre un rebaño tras una curva, un perro con correa extensible, un ave que despega desde el arcén o un jabalí parcialmente oculto. La cola larga no es una lista que se termina: es un espacio de combinaciones. El objetivo real debe ser aprender principios robustos de incertidumbre, anticipación y minimización del riesgo.
El examen que debería superar en España
Una afirmación sobre «mejor manejo de animales pequeños» necesita una validación mucho más concreta que un vídeo afortunado.
Una matriz de especies, tamaños y movimientos
Las pruebas deberían variar silueta, velocidad, dirección y grado de oclusión. No basta con un muñeco que cruza perpendicularmente a distancia fija. Hace falta comprobar apariciones desde ambos márgenes, detenciones imprevisibles y cambios de sentido.
Condiciones españolas combinadas
Los escenarios deben repetirse con niebla, lluvia, noche, curvas, rasantes, vegetación y firme de distinta adherencia. Las carreteras secundarias españolas son precisamente el lugar donde una percepción correcta puede quedarse sin margen físico para actuar.
Medir el daño que la maniobra podría crear
El resultado no puede ser solo «animal evitado». Hay que registrar invasiones de carril, salidas de vía, pérdida de estabilidad, frenadas innecesarias y riesgo impuesto al vehículo que circula detrás. Una intervención correcta es la que reduce el riesgo total, aunque no produzca el vídeo más espectacular.
Comparar contra la versión anterior
Tesla debería publicar tasas por categoría: detección, colisión, frenada preventiva, falso positivo e intervención humana. También tendría que explicar cuántos casos se probaron fuera de Norteamérica. Como vimos al analizar qué significan los datos de seguridad de FSD en Europa, un promedio global puede ocultar justo los escenarios locales que se quieren evaluar.
Conectar el coche con el riesgo de la carretera
La visión a bordo es la última barrera, no la única. Los TEFIVA y las futuras alertas de DGT 3.0 permitirían adoptar una velocidad preventiva antes de entrar en el tramo. La combinación más segura no es «IA o infraestructura», sino mapa de riesgo, señalización, percepción y control trabajando en capas.
Lo que esta mejora dice sobre la carrera hacia la autonomía
La autonomía no se alcanzará únicamente conduciendo mejor el caso medio. El salto difícil consiste en responder con sensatez cuando el mundo presenta algo poco frecuente, ambiguo y físicamente urgente. Entrenar con ejemplos duros y aprendizaje por refuerzo acerca FSD a ese tipo de inteligencia situada: no solo reconocer objetos, sino elegir acciones bajo incertidumbre.
También expone el límite del discurso sobre AGI al volante. Generalizar no significa improvisar cualquier solución; significa conservar prioridades de seguridad cuando cambia la escena. Un sistema maduro debe saber que proteger a un animal importa, pero que no justifica lanzar dos toneladas hacia otro coche.
Takeaway: la mejor maniobra puede parecer aburrida
FSD 14.3.12 apunta en la dirección correcta al llevar animales pequeños y ejemplos difíciles al centro del entrenamiento. En España, donde más de 36.000 siniestros anuales implican fauna, no es una curiosidad de laboratorio.
Pero el éxito no se medirá por cuántos zorros rodea con elegancia. Se medirá por cuántas veces anticipa, reduce velocidad y conserva el carril, por cuántas falsas alarmas evita y por si sabe aceptar que un frenazo controlado es preferible a un volantazo heroico. La inteligencia al volante empieza cuando el coche distingue no solo lo que puede hacer, sino lo que no debe hacer.
¿Qué escenario debería formar parte de una prueba española: jabalíes al amanecer, un rebaño tras una curva o animales domésticos en una travesía? Cuéntanoslo y sigue el blog: continuaremos separando cada promesa neuronal de la evidencia necesaria para confiar en ella.
Fuentes y lecturas relacionadas
- Not a Tesla App: notas de la compilación 2026.38.5 con FSD 14.3.12, detectada el 10 de octubre de 2026.
- DGT: informe de siniestralidad vial con implicación de animales en 2024.
- DGT: guía y datos para reducir los siniestros de tráfico con animales, 8 de julio de 2025.
- DGT: recomendaciones ante la irrupción de animales en la calzada, 21 de diciembre de 2023.
- DGT: cómo actuar en una frenada de emergencia, 21 de julio de 2026.
- Punto de Acceso Nacional de Tráfico y Movilidad: conjunto de datos de tramos TEFIVA.