El carril de aceleración: el examen invisible de FSD en las autopistas españolas
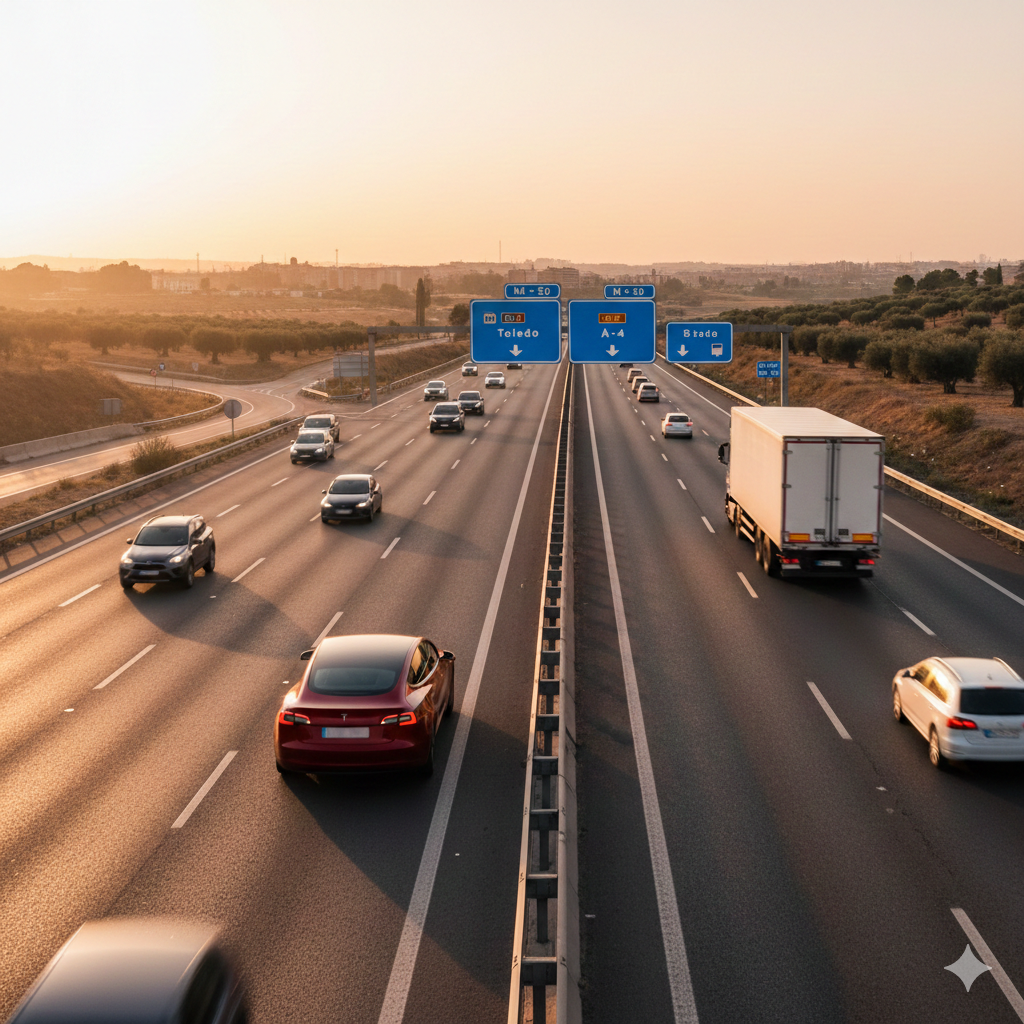
Vas por una vía de servicio, velocidad baja, el GPS te pide incorporarte a la autovía. Miras: el carril de aceleración es corto, hay un camión en el carril derecho y un utilitario detrás que viene lanzado. No hay líneas perfectas, no hay cortesías garantizadas, y el tiempo para decidir se mide en segundos.
Este es el tipo de situación que separa un asistente “que conduce” de un sistema que merece confianza: no porque sea espectacular, sino porque es frecuente, repetible y con consecuencias reales.
Por qué la incorporación es el “punto ciego” del relato
En el marketing, la autopista suena fácil: carriles claros, menos peatones, menos intersecciones. En la realidad española, la incorporación es una microbatalla:
- Longitudes de carril de aceleración muy variables (y a veces ridículamente cortas).
- Tráfico denso con cambios de carril agresivos en el derecho.
- Camiones que no pueden “apartarse” aunque quieran.
- Conductores que ayudan… y conductores que cierran el hueco.
La IA no solo tiene que “ver”. Tiene que negociar. Y negociar en carretera significa predecir intención, proteger margen y, cuando no hay hueco, saber frenar sin crear otro riesgo.
El giro técnico que importa: “end-to-end” también en autopista
Tesla ya describe FSD como un sistema capaz de navegar incorporaciones y salidas, y en los últimos meses se ha hablado de extender el enfoque end-to-end a más partes del stack. En trackers de versiones y notas de lanzamiento agregadas por la comunidad, se han mencionado mejoras del tipo “End to End on Highway” y decisiones de cambio de carril más tempranas y naturales.
Traducido a lenguaje de carretera: el sistema intenta pasar de “hacer carril” a hacer tráfico.
Y ahí aparece el examen europeo: en España, incorporarse no es un puzzle de geometría, es un problema de interacción social con restricciones físicas.
Lo que la red neuronal tiene que entender (y lo que no perdona España)
1) No basta con detectar coches: hay que leer roles
En una incorporacion real, el mismo coche puede ser:
- un “cedo” (te deja entrar),
- un “neutral” (mantiene velocidad),
- o un “cierro” (acelera justo cuando te vas a meter).
La clave es identificarlo pronto, porque cada segundo tarde reduce el margen y empeora la calidad de la maniobra.
2) La señal no es solo visual: es temporal
Lo difícil no es ver un coche, es ver su historia:
- Si el coche de la derecha ha oscilado su velocidad, puede estar dudando.
- Si ya ha cambiado de carril dos veces en 15 segundos, probablemente no va “estable”.
- Si el camión va cargado y en ligera subida, su aceleración es limitada y su hueco futuro es predecible.
Este es el tipo de información donde un enfoque end-to-end (bien hecho) puede brillar, porque integra contexto y memoria corta. Pero también es donde se revela la diferencia entre “smooth” y “seguro”.
3) Europa castiga el error pequeño y repetible
En EE. UU. puedes salir de una incorporación mediocre con una corrección suave. En Europa, el regulador y el usuario te juzgan por comportamientos que se repiten:
- entrar tarde y obligar a frenar al carril derecho,
- frenar demasiado en el carril de aceleración y crear riesgo por alcance,
- o dudar hasta el final y “lanzarte” sin hueco.
La incorporación es un escenario perfecto para medir consistencia.
Cómo se vería una “buena política” de incorporación para Europa
Si FSD quiere ganar credibilidad en autopistas españolas, una política robusta suele tener tres virtudes:
1) Anticipación (no reacción)
Si el coche espera a estar al final del carril de aceleración para empezar a negociar, ya va tarde. La maniobra buena empieza antes:
- posicionarse para maximizar visibilidad,
- sincronizar velocidad con el hueco objetivo,
- y señalizar de forma que el resto del tráfico entienda tu plan.
2) Margen como variable principal
La decisión correcta no es “cabe o no cabe”. Es: “si entra, con qué margen queda y qué opciones de escape conserva”.
Un sistema serio prioriza margen, incluso si eso implica perder 5 segundos y entrar más adelante con una maniobra menos “brillante”.
3) Plan B explícitamente seguro
Cuando no hay hueco, no hay hueco. Y en Europa eso tiene que verse claro:
- frenar con progresividad,
- evitar quedarse “parado” donde no toca,
- y no forzar al tráfico principal a maniobras defensivas.
El Plan B es lo que convierte una incorporacion dificil en una incorporacion aceptable.
Qué deberíamos vigilar en pruebas (sin caer en el vídeo bonito)
Si vas a evaluar avances de FSD en autopista pensando en Europa, apunta a métricas y escenarios repetibles:
- Tasa de “cortes” al carril derecho: cuántas veces obliga a frenar a otro.
- Estabilidad de decisión: cuantas veces cambia de idea (acelerar/frenar) en una misma incorporación.
- Calidad del señalizado: indica pronto y consistente, o tarde y errático.
- Gestión de camiones: mantiene margen realista, no “mágico”.
Y, muy importante, el mapa de España: incorporaciones cortas, cambios de rasante, carriles que se estrechan, y entradas con tráfico pesado.
Takeaway para la comunidad FSD en España
La incorporación es el examen invisible porque no luce en una demo, pero decide si el sistema es útil día a día. Si Tesla de verdad empuja el stack hacia decisiones end-to-end también en autopista, Europa debería exigir (y celebrar) lo mismo que un buen conductor: anticipación, margen y un Plan B seguro.
En tu zona, qué incorporaciones españolas son “imposibles” incluso para humanos? Si compartes la vía y el patrón (carril corto, subida, camión, etc.), podemos construir una lista de escenarios para medir progreso real.
Fuentes y lecturas recomendadas
- Tesla: Full Self-Driving (Supervised), capacidades y limitaciones declaradas: https://www.tesla.com/support/full-self-driving-capability
- Trackers de versiones (comunidad) con notas sobre mejoras de “end-to-end” en autopista y cambios de carril: https://tesla-info.com/release/2024.33.15